1. Convenciones
Convenciones utilizadas en esta sección
En los prototipos de código G, un guión (-) representa un valor real y (<>) denota un elemento opcional.
Si en un prototipo está escrito L-, a menudo se hará referencia a - como el número L, y así sucesivamente para cualquier otra letra.
En los prototipos de código G, la palabra ejes representa cualquier eje como se definió en tu configuración.
Un valor opcional se escribirá como esto <L- >.
Un valor real puede ser:
-
Un número explícito, 4
-
Una expresión, [2+2]
-
Un valor de parámetro, #88
-
Un valor de función unaria, acos[0]
En la mayoría de los casos, si se dan palabras de eje (cualquiera o todas de X Y Z A B C U V W), especificarán un punto de destino.
Los números de eje están en el sistema de coordenadas actualmente activo, a menos que se describa explícitamente como en el sistema de coordenadas absoluto.
Cuando las palabras de eje son opcionales, cualquier eje omitido conservará su valor original.
Cualquier elemento en los prototipos de código G no descrito explícitamente como opcional es obligatorio.
Los valores que siguen a las letras a menudo se dan como números explícitos. A menos que se indique lo contrario, los números explícitos pueden ser valores reales. Por ejemplo, G10 L2 podría igualmente escribirse G[2*5] L[1+1]. Si el valor del parámetro 100 era 2, G10 L#100 también significaría lo mismo.
Si en un prototipo está escrito L-, a menudo se hará referencia a - como el número L, y así sucesivamente para cualquier otra letra.
2. G-Code Quick Reference Table
| Código | Descripción |
|---|---|
Movimiento coordinado rápido |
|
Movimiento lineal coordinado a velocidad de alimentación |
|
Movimiento helicoidal coordinado a velocidad de alimentación |
|
Espera |
|
Spline cúbico |
|
B-Spline cuadrática |
|
NURBS, agregar punto de control |
|
Modo diámetro (torno) |
|
Modo radio (torno) |
|
Recargar tabla de herramientas |
|
Establece entrada de tabla de herramientas |
|
Establece tabla de herramientas, cálculo, pieza de trabajo |
|
Establece tabla de herramientas, cálculo, fijación |
|
Asignación del origen del sistema de coordenadas |
|
Asignación del cálculo del origen del sistema de coordenadas |
|
Select Kinematics |
|
Selección de plano |
|
Establece unidades de medida |
|
Ir a la posición predefinida |
|
Ir a la posición predefinida |
|
Movimiento sincronizado del husillo |
|
Roscado interno rígido |
|
Sondeo |
|
Cancelación de compensación del cortador |
|
Compensación del cortador |
|
Compensación del cortador dinámica |
|
Usar compensación de longitud de herramienta de la tabla de herramientas |
|
Compensación dinámica de longitud de herramienta |
|
Aplicar offset adicional de longitud de herramienta |
|
Cancelar offset de longitud de herramienta |
|
Desplazamiento del sistema de coordenadas local |
|
Mover en coordenadas de máquina |
|
Seleccionar sistema de coordenadas (1 - 9) |
|
Modo de ruta exacta |
|
Modo de parada exacta |
|
Modo de control de ruta con tolerancia opcional |
|
Ciclo de acabado de torneado |
|
Ciclo de desbaste en torno |
|
Ciclo de taladrado con rotura de viruta |
|
Ciclo de roscado interior izquierdo con espera |
|
Ciclo de roscado multipase (torno) |
|
Cancelar modos de movimiento |
|
Ciclo de taladrado |
|
Ciclo de taladrado con espera |
|
Ciclo de taladrado con picoteo |
|
Ciclo de roscado interno derecho con espera |
|
Ciclo de mandrinado, sin espera, alimentación de salida |
|
Ciclo de mandrinado, paro, rápido de salida |
|
Ciclo de mandrinado posterior (aún no implementado) |
|
Ciclo de mandrinado, paro, salida manual (aún no implementado) |
|
Ciclo de mandrinado, espera, alimentación de salida |
|
Modo de distancia |
|
Modo de distancia de arco |
|
Desplazamiento de sistema de coordenadas |
|
Cancela offsets G92 |
|
Restablece offsets G92 |
|
Modos de alimentación |
|
Modo de control de husillo, velocidad de superficie constante vs velocidad de rotación (IPM o m/min vs RPM) |
|
Modo de retracción Z de ciclo enlatado |
3. G0 Rapid Move
G0 <ejes>Para movimiento rápido, programe G0 ejes, donde todas las palabras de eje son opcionales. G0 es opcional si el modo de movimiento actual es G0. Esto producirá movimiento coordinado hacia el punto de destino a la máxima velocidad rápida (o mas lenta). G0 se usa típicamente como un movimiento de posicionamiento.
3.1. Velocidad rápida
La configuración MAX_VELOCITY en la sección [TRAJ] del archivo INI define la velocidad máxima de cruce rápido, que puede ser mayor que la configuración de MAX_VELOCITY de ejes individuales durante un movimiento coordinado. La velocidad máxima de cruce rápido puede ser más lenta que la configuración MAX_VELOCITY en la sección [TRAJ] si la limitan MAX_VELOCITY de un eje o restricciones de trayectoria.
G90 (establecer modo de distancia absoluta)
G0 X1 Y-2.3 (movimiento lineal rápido desde la ubicación actual a X1 Y-2.3)
M2 (final del programa)Si la compensación del cortador está activa, el movimiento será diferente de lo anterior; vea la sección Compensación del cortador.
Si G53 está programado en la misma línea, el movimiento también será diferente; consulte la sección G53 para obtener más información.
La trayectoria de un movimiento rápido G0 se puede redondear en los cambios de dirección y depende del control de trayectoria y de la máxima aceleración de los ejes.
Es un error si:
-
Una letra de eje no tiene un valor real.
-
Se utiliza una letra de eje que no está configurada.
4. G1 Linear Move
G1 ejesPara movimiento lineal (línea recta) a velocidad de avance programada (para cortar o no), programe G1 'ejes', donde todas las palabras de eje son opcionales. G1 es opcional si el modo de movimiento actual es G1. Esto produce movimiento coordinado al punto de destino a la tasa de alimentación actual (o más lenta).
G90 (establecer modo de distancia absoluta)
G1 X1.2 Y-3 F10 (movimiento lineal a velocidad de alimentación de 10 desde la posición actual a X1.2 Y-3)
Z-2.3 (movimiento lineal a la misma velocidad de avance desde la posición actual a Z-2.3)
Z1 F25 (movimiento lineal a una velocidad de avance de 25 desde la posición actual a Z1)
M2 (final del programa)Si la compensación del cortador está activa, el movimiento será diferente de lo anterior; vea la sección Compensación del cortador.
Si G53 está programado en la misma línea, el movimiento también será diferente; consulte la sección G53 para obtener más información.
Es un error si:
-
No se ha establecido la velocidad de alimentación.
-
Una letra de eje no tiene un valor real.
-
Se utiliza una letra de eje que no está configurada
5. G2, G3 Arc Move
G2 o G3 offsets de ejes (formato centro)
G2 o G3 ejes R- (formato radio)
G2 o G3 offsets|R- <P-> (círculos completos)
Un arco circular o helicoidal se especifica utilizando G2 (arco en sentido horario) o G3 (arco en sentido antihorario) a la velocidad de avance actual. La dirección (horario, antihorario) se ve desde extremo positivo del eje sobre el cual ocurre el movimiento circular.
El eje del círculo o hélice debe ser paralelo al eje X, Y o Z del sistema de coordenadas de máquina. El eje (o equivalentemente, el plano perpendicular al eje) se selecciona con G17 (eje Z, plano XY), G18 (eje Y, plano XZ) o G19 (eje X, plano YZ). Los planos 17.1 ', '18.1 y 19.1 no son compatibles actualmente. Si el arco es circular, se encuentra en un plano paralelo al plano seleccionado.
Para programar una hélice, incluya la palabra del eje perpendicular al arco plano, por ejemplo, si está en el plano G17, incluya una palabra Z. Esta hará que el eje Z se mueva al valor programado durante el movimiento circular XY.
Para programar un arco que dé más de una vuelta completa, use la palabra P especificando el número de vueltas completas más el arco programado. La palabra P debe ser un entero. Si P no está especificado, el comportamiento es como si fuera dado P1 que solo dará una vuelta completa o parcial. Por ejemplo, si un arco de 180 grados se programa con P2, el movimiento resultante será 1 1/2 rotaciones. Para cada incremento de P por encima de 1, se agrega un círculo completo adicional al arco programado. Se admiten arcos helicoidales de múltiples vueltas, que dan movimiento útil para fresar agujeros o roscas.
|
Warning
|
Si el paso de la hélice es muy pequeño (menor a la tolerancia CAM ingenua) entonces la hélice podría ser convertida en una línea recta. Bug #222 |
Si una línea de código forma un arco e incluye un movimiento de eje giratorio, los ejes rotativos giran a una velocidad constante para que el movimiento rotativo comienze y termine cuando el movimiento XYZ comienza y termina. Las líneas de este tipo casi nunca se programan.
Si la compensación del cortador está activa, el movimiento será diferente de lo anterior; vea la sección Compensación del cortador.
El centro del arco es absoluto o relativo según lo establecido por G90.1 o G91.1 respectivamente.
Se permiten dos formatos para especificar un arco: formato centro y formato radio.
Es un error si:
-
No se ha establecido la velocidad de alimentación.
-
La palabra P no es un número entero.
5.1. Arcos de formato centro
Los arcos de formato centro son más precisos que los arcos de formato radio y es el formato preferido.
El punto final del arco, junto con el offset al centro del arco desde la ubicación actual se usa para programar arcos que son menos que un círculo completo. Está bien si el punto final del arco es el mismo que la ubicación actual.
Para programar círculos completos se usa el offset al centro del arco desde la ubicación actual y, opcionalmente, el número de vueltas.
Al programar arcos, se puede producir un error debido al redondeo al usar una precisión de menos de 4 decimales (0.0000) para pulgadas y menos de 3 decimales (0.000) para milímetros.
Los offsets del centro del arco son una distancia relativa de la ubicación de inicio del arco. El modo de distancia de arco incremental es el predeterminado.
Se deben programar una o más palabras de eje y uno o más offsets para un arco de menos de 360 grados.
No se deben programar palabras de eje ni uno o más offsets para círculos completos. La palabra P está por defecto en 1 y es opcional.
Para obtener más información sobre el 'Modo de distancia de arco incremental, consulte la sección G91.1.
Los offsets del centro del arco son la distancia absoluta desde la posición 0 actual del eje.
Una o más palabras de eje y ambos offsets deben programarse para arcos de menos de 360 grados.
No se deben programar palabras de eje ni ambos offsets para círculos completos. La palabra P está predeterminada a 1 y es opcional.
Para obtener más información sobre el 'Modo de distancia absoluta del arco consulte la sección G90.1.
G2 o G3 <X- Y- Z- I- J- P->-
Z - hélice
-
I - offset X
-
J - offset Y
-
P - número de vueltas
G2 o G3 <X- Z- Y- I- K- P->-
Y - hélice
-
I - offset X
-
K - offset Z
-
P - número de vueltas
G2 o G3 <Y- Z- X- J- K- P->-
X - hélice
-
J - offset Y
-
K - offset Z
-
P - número de vueltas
Es un error si:
-
No se establece la velocidad de avance con la palabra F.
-
No hay offsets programados.
-
Cuando el arco se proyecta en el plano seleccionado, la distancia desde el punto actual al centro difiere de la distancia desde el punto final al centro en más de (.05 pulgadas / .5 mm) o ((.0005 pulgadas / .005 mm) y .1% del radio).
Descifrando el mensaje de error El radio final del arco difiere del radio inicial:
-
inicio - la posición actual
-
centro - la posición central calculada con las palabras i, j o k
-
fin - el punto final programado
-
r1 - radio desde la posición inicial hasta el centro
-
r2 - radio desde la posición final hasta el centro
5.2. Ejemplos de formato centro
Calcular arcos a mano puede ser difícil a veces. Una opción es dibujar el arco con un programa CAD para obtener las coordenadas y los offsets. Tenga en cuenta la tolerancia mencionada anteriormente; puede que tenga que cambiar la precisión de su programa CAD para obtener los resultados deseados. Otra opción es calcular las coordenadas y el offset utilizando fórmulas. Como puede ver en las siguientes figuras, se puede formar un triángulo a partir de la posición actual, la posición final y el centro del arco.
En la siguiente figura puede ver que la posición de inicio es X0 Y0 y la posición final es X1 Y1. La posición central del arco está en X1 Y0. Esto da un offset desde la posición inicial de 1 en el eje X y 0 en el eje Y. En este caso solo se necesita un offset I.
G0 X0 Y0
G2 X1 Y1 I1 F10 (arco en sentido horario en el plano XY)
En el siguiente ejemplo, vemos la diferencia entre los offsets para Y si estamos haciendo un movimiento G2 o G3. Para el movimiento G2, la posición inicial es X0 Y0, para el movimiento G3 es X0 Y1. El centro del arco está en X1 Y0.5 para ambos movimientos. Para G2, el offset J es 0.5 y para G3 el offset J es -0.5.
G0 X0 Y0
G2 X0 Y1 I1 J0.5 F25 (arco en sentido horario en el plano XY)
G3 X0 Y0 I1 J-0.5 F25 (arco en sentido antihorario en el plano XY)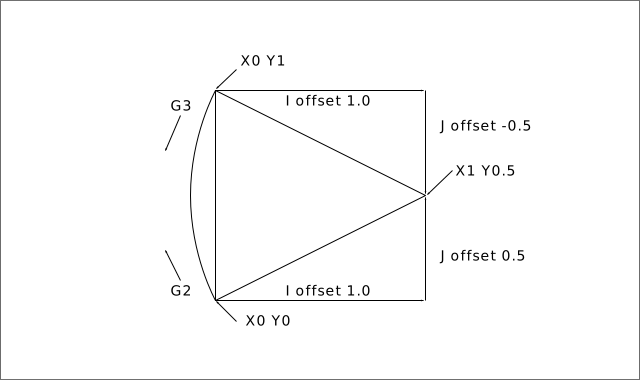
En el siguiente ejemplo mostramos cómo el arco puede hacer una hélice en el eje Z agregando la palabra Z.
G0 X0 Y0 Z0
G17 G2 X10 Y16 I3 J4 Z-1 (arco helicoidal con Z agregado)
En el siguiente ejemplo mostramos cómo hacer más de una vuelta usando la palabra P.
G0 X0 Y0 Z0
G2 X0 Y1 Z-1 I1 J0.5 P2 F25
En el formato centro, el radio del arco no está especificado, pero se puede encontrar fácilmente como la distancia desde el centro del círculo hasta el punto actual o el punto final del arco.
5.3. Arcos de formato radio
G2 o G3 ejes R- <P->-
R - radio desde la posición actual
No es una buena práctica programar arcos de formato de radio que sean círculos casi completos o casi semicírculos debido a que un pequeño cambio en la ubicación del punto final producirá un cambio mucho mayor en la ubicación del centro del círculo (y, por lo tanto, el centro del arco). El efecto de aumento es lo suficientemente grande como para que el error de redondeo en un número pueda producir cortes fuera de tolerancia. Por ejemplo, un desplazamiento del 1% del punto final de un arco de 180 grados produce un 7% de desplazamiento del punto a 90 grados a lo largo del arco. Los círculos casi completos son aún peores. Otros tamaños de arcos (en el rango de hasta 165 grados o entre 195 a 345 grados) están bien.
En el formato radio, las coordenadas del punto final del arco en el plano seleccionado se especifica junto con el radio del arco. Programa G2 ejes R- (o use G3 en lugar de G2). R es el radio. Las palabras de eje son todas opcionales, excepto que debe ser usada al menos una de las dos palabras para los ejes del plano seleccionado. El número R es el radio. Un radio positivo indica que el arco gira menos de 180 grados, mientras que un radio negativo indica un giro de más de 180 grados. Si el arco es helicoidal, también se especifica el valor del punto final del arco en el eje de coordenadas paralelo al eje de la hélice.
Es un error si:
-
se omiten las dos palabras de eje para los ejes del plano seleccionado
-
el punto final del arco es el mismo que el punto actual.
G17 G2 X10 Y15 R20 Z5 (formato de radio con arco)El ejemplo anterior hace un arco circular o helicoidal en sentido horario (visto desde el eje Z positivo) cuyo eje es paralelo al eje Z, terminando en X=10, Y=15 y Z=5, con un radio de 20. Si el valor inicial de Z es 5, este es un arco de un círculo paralelo al plano XY; de lo contrario es un arco helicoidal.
6. G4 Dwell
G4 P--
P - segundos en parada (punto flotante)
El número P es el tiempo en segundos que todos los ejes permanecerán inmóviles. El número P es un número de punto flotante, por lo que se pueden usar fracciones de segundo. G4 no afecta al husillo, al refrigerante ni a ninguna E/S.
G4 P0.5 (espera de 0.5 segundos antes de continuar)Es un error si:
-
el número P es negativo o no está especificado.
7. G5 Cubic Spline
G5 X- Y- <I- J-> P- Q--
I - offset incremental X desde el punto de inicio hasta el primer punto de control
-
J - offset incremental Y desde el punto de inicio hasta el primer punto de control
-
P - offset incremental X desde el punto final hasta el segundo punto de control
-
Q - offset incremental Y desde el punto final hasta el segundo punto de control
G5 crea una spline B cúbica en el plano XY con los ejes X e Y únicamente. P y Q deben especificarse para cada comando G5.
Para el primer comando G5 en una serie de comandos G5, I y J deben especificarse. Para los comandos G5 posteriores, deben especificarse ya sea tanto I como J o bien, ninguno. Si I y J no están especificados, la dirección inicial de esta cúbica coincidirá automáticamente con la dirección final de la cúbica anterior (como si I y J fueran la negación de P y Q de la anterior).
Por ejemplo, para programar una forma de N con curvas:
G90 G17
G0 X0 Y0
G5 I0 J3 P0 Q-3 X1 Y1
Ahora se puede hacer una segunda N curva que se junte suavemente a esta sin especificar I y J:
G5 P0 Q-3 X2 Y2Es un error si:
-
P y Q no están especificados.
-
Solo se especifica uno de I o J.
-
I o J no están especificados en el primero de una serie de comandos G5.
-
Se especifica un eje distinto de X o Y.
-
El plano activo no es G17.
8. G5.1 Quadratic Spline
G5.1 X- Y- I- J--
I - offset incremental X desde el punto inicial al punto de control
-
J - offset incremental Y desde el punto inicial al punto de control
G5.1 crea una spline B cuadrática en el plano XY con los ejes X e Y solamente. No especificar I o J da un offset cero para el eje no especificado, por tanto, uno o ambos deben ser dados.
Por ejemplo, para programar una parábola, a través del origen, de X-2 Y4 a X2 Y4:
G90 G17
G0 X-2 Y4
G5.1 X2 I2 J-8
Es un error si:
-
Tanto el offset I como J no están especificados o son cero
-
Se especifica un eje distinto de X o Y
-
El plano activo no es G17
9. G5.2 G5.3 NURBS Block
G5.2 <P-> <X- Y-> <L->
X- Y- <P->
...
G5.3|
Warning
|
G5.2, G5.3 es experimental y no está completamente probado. |
G5.2 abre el bloque de datos que define un NURBS y G5.3 lo cierra. En las líneas entre estos dos códigos, los puntos de control de la curva se definen con sus pesos (P) relacionados y el parámetro (L) que determina el orden de la curva.
La coordenada actual, antes del primer comando G5.2, siempre se toma como el primer punto de control NURBS. Para establecer el peso para este primer punto de control, programe primero G5.2 P- sin dar ninguna X Y.
Si no se especifica P, el peso predeterminado es 1. Si no se especifica L, el orden predeterminado es 3.
G0 X0 Y0 (movimiento rápido)
F10 (establece velocidad de avance)
G5.2 P1 L3
     X0 Y1 P1
     X2 Y2 P1
     X2 Y0 P1
     X0 Y0 P2
G5.3
; Los movimientos rápidos muestran el mismo camino sin el Bloque NURBS
G0 X0 Y1
   X2 Y2
   X2 Y0
   X0 Y0
M2
Puede encontrar más información sobre NURBS aquí:
10. G7 Lathe Diameter Mode
G7Programe G7 para ingresar el modo de diámetro para el eje X en un torno. En el modo de diámetro, los movimientos del eje X serán 1/2 de la distancia al centro del torno. Por ejemplo, X1 movería el cortador a 0.500" desde el centro del torno, resultando una pieza de 1" de diámetro.
11. G8 Lathe Radius Mode
G8Programe G8 para modo radio en el eje X de un torno. Cuando se esta en modo radio, los movimientos en el eje X de un torno serán la distancia desde el centro. Por lo tanto, un corte en X1 resultaría en una pieza de 2" de diámetro. G8 es el predeterminado al encender.
12. G10 L0 Reload Tool Table Data
G10 L0G10 L0 recargar datos de la tabla de herramientas. Requiere que no haya herramienta cargada en el husillo.
|
Note
|
Cuando se usa G10 L0, los parámetros de herramienta (#5401-#5413) serán actualizados inmediatamente y se usará cualquier diámetro de herramienta alterado para los comandos subsecuentes de compensación de radio de cortador G41,42. Los valores de compensación de longitud de herramienta G43 existentes continuarán en efecto hasta ser actualizados por nuevos comandos G43. |
13. G10 L1 Set Tool Table
G10 L1 P- ejes <R- I- J- Q->-
P - número de herramienta
-
R - radio de herramienta
-
I - ángulo frontal (torno)
-
J - ángulo trasero (torno)
-
Q - orientación (torno)
G10 L1 establece la tabla de herramientas para el número de herramienta P a los valores de las palabras.
Un G10 L1 válido reescribe y vuelve a cargar la tabla de herramientas para la herramienta especificada.
G10 L1 P1 Z1.5 (ajustar la herramienta 1 con offset Z desde el origen de la máquina de 1.5)
G10 L1 P2 R0.015 Q3 (configuración de ejemplo de herramienta 2 de torno radio 0.015 y orientación 3)
Es un error si:
-
La compensación de cortador está activada
-
El número P no está especificado
-
El número P no es un número de herramienta válido de la tabla de herramientas
-
El número P es 0
Para obtener más información sobre la orientación del cortador utilizada por la palabra Q, vea el diagrama Orientación de herramienta de torno.
14. G10 L2 Set Coordinate System
G10 L2 P- <ejes R->-
P - sistema de coordenadas (0-9)
-
R - rotación sobre el eje Z
G10 L2 desplaza el origen de los ejes en el sistema de coordenadas especificado al valor de cada palabra de eje. El offset es desde el origen de la máquina establecido durante el recorrido de homing. El valor de offset reemplazará cualquier offset actual vigente para el sistema de coordenadas especificado. Las palabras de eje no utilizadas no se cambiarán.
Programe P0 a P9 para especificar qué sistema de coordenadas cambiar.
| Valor de P | Sistema de coordenadas | Códigos G |
|---|---|---|
0 |
Activo |
n/a |
1 |
1 |
G54 |
2 |
2 |
G55 |
3 |
3 |
G56 |
4 |
4 |
G57 |
5 |
5 |
G58 |
6 |
6 |
G59 |
7 |
7 |
G59.1 |
8 |
8 |
G59.2 |
9 |
9 |
G59.3 |
Opcionalmente, programe R para indicar la rotación del eje XY alrededor del eje Z. La dirección de rotación es antihorario, vista desde el extremo positivo del eje Z.
Todas las palabras de eje son opcionales.
Estar en modo de distancia incremental (G91) no tiene efecto en G10 L2.
Conceptos importantes:
-
G10 L2 Pnno cambia del sistema de coordenadas actual al especificado por P; tienes que usar G54-59.3 para seleccionar un sistema de coordenadas. -
Cuando una rotación está activa, trotar un eje solo moverá ese eje en una dirección positiva o negativa y no a lo largo del eje girado.
-
Si un offset local G52 o un offset de origen G92 estaba vigente antes G10 L2, continuará vigente después.
-
Al programar un sistema de coordenadas con R, cualquier G52 o G92 se aplicará después de la rotación.
-
El sistema de coordenadas cuyo origen se establece mediante un comando G10 puede estar activo o inactivo en el momento en que se ejecuta G10. Si está activo, las nuevas coordenadas surten efecto de inmediato.
Es un error si:
-
El número P no se evalúa como un entero en el rango de 0 a 9.
-
Se programa un eje que no está definido en la configuración.
G10 L2 P1 X3.5 Y17.2En el ejemplo anterior, el origen del primer sistema de coordenadas (el seleccionado por G54) se configura para ser X=3.5 e Y=17.2. Como solo se especifican X e Y, el punto de origen solo se mueve en X e Y; las otras coordenadas no cambian.
G10 L2 P1 X0 Y0 Z0 (limpiar offsets para los ejes X, Y y Z en el sistema de coordenadas 1)El ejemplo anterior establece las coordenadas XYZ del sistema de coordenadas 1 en el origen de máquina.
El sistema de coordenadas se describe en la sección Sistema de coordenadas.
15. G10 L10 Set Tool Table
G10 L10 P- ejes <R- I- J- Q->-
P - número de herramienta
-
R - radio de herramienta
-
I - ángulo frontal (torno)
-
J - ángulo trasero (torno)
-
Q - orientación (torno)
G10 L10 cambia la entrada de la tabla de herramientas para la herramienta P de modo que si la compensación de herramienta se vuelve a cargar, con la máquina en su posición actual y con las compensaciones actuales G5x y G52/G92 activas, las coordenadas actuales para los ejes dados se convertirán en los valores dados. Los ejes que no se han especificado en el comando G10 L10 no se cambiarán. Esto podría ser útil con un movimiento de sonda como se describe en la sección G38.
T1 M6 G43 (carga de herramienta 1 y compensaciones de longitud)
G10 L10 P1 Z1.5 (establecer la posición actual para Z en 1.5)
G43 (vuelve a cargar las compensaciones de longitud de herramienta de la tabla de herramientas modificada)
M2 (final del programa)Es un error si:
-
La compensación de cortador está activada
-
El número P no está especificado
-
El número P no es un número de herramienta válido de la tabla de herramientas
-
El número P es 0
16. G10 L11 Set Tool Table
G10 L11 P- ejes <R- I- J- Q->-
P - número de herramienta
-
R - radio de herramienta
-
I - ángulo frontal (torno)
-
J - ángulo trasero (torno)
-
Q - orientación (torno)
G10 L11 es como G10 L10, excepto que en lugar de configurar la entrada de acuerdo con las compensaciones actuales, se establece de modo que las coordenadas actuales se convertirían en el valor dado si se vuelve a cargar el offset de la nueva herramienta y la máquina se coloca en el sistema de coordenadas G59.3 sin ningún offset G52/G92 activo.
Esto permite al usuario configurar el sistema de coordenadas G59.3 de acuerdo con un punto fijo en la máquina, y luego usar ese lugar para medir herramientas sin tener en cuenta otras compensaciones actualmente activas.
Es un error si:
-
La compensación de cortador está activada
-
El número P no está especificado
-
El número P no es un número de herramienta válido de la tabla de herramientas
-
El número P es 0
17. G10 L20 Set Coordinate System
G10 L20 P- ejes-
P - sistema de coordenadas (0-9)
G10 L20 es similar a G10 L2, excepto que en lugar de configurar el offset/entrada al valor dado, se establece en un valor calculado que hace que las coordenadas actuales se conviertan en el valor dado.
G10 L20 P1 X1.5 (establece la ubicación actual del eje X en 1.5 en el sistema de coordenadas 1)Es un error si:
-
El número P no se evalúa como un entero en el rango de 0 a 9.
-
Se programa un eje que no está definido en la configuración.
18. G12.1, G13.1 Select Kinematics
G12.1 P-
G13.1
G12.1 selects one of the kinematics provided by a switchable kinematics module; the P word is the kinematics number. G13.1 cancels back to identity kinematics, where joints and coordinates are the same thing. Which number that is is declared by the module itself, so G13.1 means the same kinematics whatever order a module lists its types in.
|
Warning
|
Deprecation notice: selecting the kinematics by writing the motion.switchkins-type HAL pin is deprecated. It takes the same numbering and still works, but it does not tell the interpreter that anything changed, so a program is read, its limits checked and its path looked ahead in whatever kinematics the interpreter last knew about, which need not be the one that runs it. Use G12.1 and G13.1.
|
Both codes are queue synchronisation points. The interpreter waits for queued motion to finish before the kinematics changes, so no move is ever planned in one kinematics and executed in another. Because of that, both codes stop any blending that was in progress, in the same way G4 does.
The kinematics module decides what each number means, and declares which one is identity. See the switchkins section of the kins(9) man page for the modules that support switching and the order in which they list their kinematics. A machine whose kinematics module is not switchable rejects the change, and G13.1 is an error on a switchable module that declares no identity kinematics; such a module can still be driven by number with G12.1.
Selecting a kinematics does not move the machine. It changes how joint positions and coordinate positions map onto each other, so the position readout can change even though nothing has moved.
The active kinematics is available to the program as the read-only parameter #<_kins_type>, which lets a subroutine put back whatever was selected before it ran:
#<saved> = #<_kins_type>
G12.1 P2      (work in kinematics 2)
( ... )
G12.1 P#<saved> (put back whatever the caller was using)
Nothing cancels the selection on its own. It survives the end of the program and an abort, so that the kinematics keeps matching what the position readout shows. End a program with G13.1 if it should leave the machine in identity kinematics.
G12.1 P1  (switch to kinematics 1)
G0 X0 Y0
G13.1     (back to identity kinematics)
Es un error si:
-
G12.1 is used without a P word.
-
The P word is negative.
-
The P word names a kinematics the module does not provide.
-
A P word is used with G13.1.
-
G13.1 is used and the module declares no identity kinematics.
19. G17 - G19.1 Plane Select
Estos códigos establecen el plano actual de la siguiente manera:
-
G17 - XY (predeterminado)
-
G18 - ZX
-
G19 - YZ
-
G17.1 - UV
-
G18.1 - WU
-
G19.1 - VW
Los planos UV, WU y VW no admiten arcos.
Es una buena práctica incluir una selección de plano en el preámbulo de cada archivo de código G.
Los efectos de tener un plano seleccionado se discuten en las secciones G2 G3 Arcos y G81 G89.
20. G20, G21 Units
-
G20 - usar pulgadas para unidades de longitud.
-
G21 - usar milímetros para unidades de longitud.
Es una buena práctica incluir selección de unidades en el preámbulo de cada archivo de código G.
21. G28, G28.1 Go/Set Predefined Position
|
Warning
|
Solo use G28 cuando su máquina esté en una posición repetible y la posición G28 deseada se ha almacenado con G28.1. |
G28 usa los valores almacenados en los parámetros 5161-5169 como el punto final X Y Z A B C U V W a donde moverse. Los valores de los parametros son coordenadas máquina absolutas en las unidades de máquina nativas especificadas en el archivo INI. Todos los ejes definidos en el archivo INI se moverán cuando se emite un G28. Si no se almacenan posiciones con G28.1, todos los ejes irán al origen de máquina.
-
G28 - hace un movimiento rápido desde la posición actual a la posición absoluta de los valores en los parámetros 5161-5166.
-
G28 ejes - hace un movimiento rápido a la posición especificada por ejes incluyendo cualquier offset, luego hará un movimiento rápido hacia la posición absoluta de los valores en los parámetros 5161-5166 para todos los ejes especificados. Cualquier eje no especificado no se moverá.
-
G28.1 - almacena la posición absoluta actual en los parámetros 5161-5166.
G28 Z2.5 (rápido a Z2.5 y luego a la ubicación Z especificada en #5163)Es un error si :
-
La compensación del cortador está activada
22. G30, G30.1 Go/Set Predefined Position
|
Warning
|
Use G30 solo cuando su máquina esté en una posición repetible y la posición G30 deseada se ha almacenado con G30.1. |
G30 funciona igual que G28 pero usa los valores almacenados en los parámetros 5181-5189 como punto final X Y Z A B C U V W a donde moverse. Los valores de los parámetros son coordenadas máquina absolutas en las unidades de máquina nativas especificadas en el archivo ini. Todos los ejes definidos en el archivo INI se moverán cuando se emita un G30. Si no se almacenan las posiciones con G30.1, todos los ejes irán al origen de máquina.
|
Note
|
Los parámetros G30 se usarán para mover la herramienta cuando se programe un M6 si TOOL_CHANGE_AT_G30=1 está en la sección [EMCIO] del archivo INI. |
-
G30 - hace un movimiento rápido desde la posición actual a la posición absoluta de los valores en los parámetros 5181-5189.
-
G30 ejes - realiza un movimiento rápido a la posición especificada por ejes incluyendo cualquier offset, luego hará un movimiento rápido a la posición absoluta de los valores en los parámetros 5181-5189 para todos los ejes especificados. Cualquier eje no especificado no se moverá.
-
G30.1 - almacena la posición absoluta actual en los parámetros 5181-5186.
G30 Z2.5 (rápido a Z2.5 y luego a la ubicación Z especificada en #5183)Es un error si :
-
La compensación del cortador está activada
23. G33 Spindle Synchronized Motion
G33 X- Y- Z- K- $ --
K - distancia por revolución
Para movimiento sincronizado con husillo en una dirección, codifique G33 X- Y- Z- K- donde K es la distancia movida en XYZ para cada revolución del husillo. Por ejemplo, si comienza en Z=0, G33 Z-1 K.0625 produce un movimiento de 1 pulgada en Z cada 16 revoluciones del husillo. Este comando podría ser parte de un programa para producir una rosca 16TPI. Otro ejemplo en métrica, G33 Z-15 K1.5 produce un movimiento de 15 mm mientras el husillo gira 10 veces para una rosca de 1.5 mm.
El argumento $ (opcional) establece qué husillo se sincroniza con el movimiento (el valor predeterminado es cero). Por ejemplo, G33 Z10 K1 $1 moverá el eje en sincronía con el valor del pin HAL spindle.N.revs.
El movimiento sincronizado con el husillo espera los pines index y husillo-a-velocidad, por lo que se alinean múltiples pases. G33 mueve el extremo al punto final programado. G33 podría usarse para cortar roscados cónicos.
Todas las palabras del eje son opcionales, pero se debe utilizar al menos una.
|
Note
|
K sigue la línea descrita por X- Y- Z-. K no es paralelo al eje Z si se utilizan puntos finales X o Y, por ejemplo, al cortar roscas cónicas. |
|
Note
|
The spindle speed override has no effect during a G33 move, and the previous setting is restored when the move ends. The commanded position follows the spindle, but the axis lags it by an amount proportional to speed, so changing the speed part way through shifts the tool along the helix it is already cutting. A G76 cycle holds the override at the value the cycle started with rather than dropping it, because the whole cycle is one block; a G33 thread is one pass per line with the retract in between, so there is no span to hold. |
Al comienzo de cada pasada G33, LinuxCNC usa la velocidad del husillo y los límites de aceleración de la máquina para calcular cuánto tiempo llevará acelerar Z después del pulso índice, y determina cuántos grados rotará el husillo durante ese tiempo. Luego agrega ese ángulo a la posición index y calcula la posición Z utilizando el ángulo de husillo corregido. Eso significa que Z alcanzará la posición correcta justo al terminar de acelerar a la velocidad adecuada y puede comenzar de inmediato a cortar una buena rosca.
El pin spindle.N.at-speed debe estar configurado o accionado como true para que el movimiento comience. Además spindle.N.revs debe aumentar en 1 por cada revolución del husillo y el pin spindle.N.index-enable debe estar conectado a un contador de codificador (o resolver) que restablece index-enable una vez por rev.
Consulte el Manual de integradores para obtener más información sobre el movimiento sincronizado del husillo.
G90 (modo de distancia absoluta)
G0 X1 Z0.1 (rápido a la posición)
S100 M3 (comenzar a girar el husillo)
G33 Z-2 K0.125 (mover el eje Z a -2 a una velocidad igual a 0.125 por revolución)
G0 X1.25 (movimiento rápido herramienta fuera del trabajo)
Z0.1 (movimiento rápido a la posición Z inicial)
M2 (final del programa)Es un error si:
-
Todas las palabras del eje se omiten.
-
No K word is given.
-
An F word is given (the feed follows from K and the spindle speed).
-
The selected spindle is not commanded to turn (M3 or M4 active) when this command is executed.
-
The pitch and the spindle speed together ask an axis to move faster than its maximum velocity.
|
Note
|
In constant surface speed mode the spindle speed follows the radius, so the check uses the fastest speed the move can reach: the speed at its smallest cutting radius, limited by the G96 D word and by [SPINDLE_n]MAX_FORWARD_VELOCITY. If the move reaches the centre of rotation and neither limit is set the speed is unbounded and no check is made.
|
24. G33.1 Rigid Tapping
G33.1 X- Y- Z- K- I- $ --
K - distancia por revolución
-
I - optional spindle speed multiplier for faster return move (values less than 1 are treated as 1)
-
$ - selector de husillo opcional
|
Warning
|
Para roscado solo en Z preposicionar la ubicación XY antes de llamar a G33.1 y solo use una palabra Z en G33.1. Si las coordenadas especificadas no son las actuales, al llamar a G33.1 el movimiento no será a lo largo del eje Z sino un movimiento coordinado y sincronizado con el husillo desde la ubicación actual a la ubicación especificada y viceversa. |
Para roscado rígido (movimiento sincronizado del husillo con retorno), codifique G33.1 X- Y- Z- K- donde K- es la distancia recorrida por cada revolución del husillo.
Un movimiento de roscado rígido consiste en la siguiente secuencia:
-
Un movimiento desde la coordenada actual a la coordenada especificada, sincronizada con el husillo seleccionado en la proporción dada y comenzando desde la coordenada actual tras un pulso de índice del husillo.
-
Al llegar al punto final, ordena reversar el husillo y acelera por un factor establecido por el multiplicador (p. ej., de sentido horario a antihorario).
-
Movimiento sincronizado continuo más allá de la coordenada final especificada hasta que el husillo realmente se detenga y se invierta.
-
Movimiento sincronizado continuo de vuelta a la coordenada original.
-
Al alcanzar la coordenada original, ordena por segunda vez invertir el husillo (p. ej. de sentido antihorario a horario).
-
Movimiento sincronizado continuo más allá de la coordenada original hasta que el husillo realmente se detenga y se invierta.
-
Un movimiento no sincronizado retrocediendo a la coordenada original.
Los movimientos sincronizados con el husillo esperan el índice del husillo, así que se alinean múltiples pases. Los movimientos G33.1 terminan en la coordenada original.
Todas las palabras del eje son opcionales, pero se debe utilizar al menos una.
G90 (establecer modo absoluto)
G0 X1.000 Y1.000 Z0.100 (movimiento rápido a la posición inicial)
S100 M3 (encender el husillo, 100 RPM)
G33.1 Z-0.750 K0.05 (roscado rígido de 20 TPI de 0.750 de profundidad)
M2 (final del programa)|
Note
|
Unlike G33, the spindle speed override stays active during a G33.1 move and the feed follows whatever the spindle actually does. A tap guides itself in its own hole, so there is no thread lead to spoil, and being able to slow the spindle while the tap is in the work is useful. |
Es un error si:
-
Todas las palabras del eje se omiten.
-
No K word is given.
-
An F word is given (the feed follows from K and the spindle speed).
-
The selected spindle is not commanded to turn (M3 or M4 active) when this command is executed.
-
The pitch and the spindle speed together ask an axis to move faster than its maximum velocity. See G33 for how the speed is determined in constant surface speed mode.
25. G38.n Straight Probe
G38.n ejes-
G38.2 - sondeo hacia la pieza de trabajo, parada al contacto, señal de error si falla
-
G38.3 - sondeo hacia la pieza de trabajo, parada al contacto
-
G38.4 - alejar la sonda de la pieza de trabajo, parada en caso de pérdida de contacto, señal de error si falla
-
G38.5 - alejar la sonda de la pieza de trabajo, parada al perder contacto
|
Important
|
No podrás utilizar un movimiento de sonda hasta que tu máquina haya sido configurada para proporcionar una señal de entrada de sonda. La señal de entrada de la sonda debe estar conectada a motion.probe-input en un archivo .hal. G38.n usa motion.probe-input para determinar cuándo la sonda ha hecho (o perdido) el contacto. True para el contacto de la sonda cerrado (en contacto), False para el contacto de la sonda abierto. |
Programe G38.n ejes para realizar una operación de sondeo recto. Las palabras de eje son opcionales, pero se debe utilizar al menos una de ellas. Las palabras del eje juntas definen el punto de destino hacia el cual se moverá la sonda, a partir de la ubicación actual. Si la sonda no se dispara antes alcanzar el destino con G38.2 y G38.4, se señalará un error.
La herramienta en el husillo debe ser una sonda o contactar un interruptor de sonda.
En respuesta a este comando, la máquina mueve el punto controlado (que debe estar en el centro de la bola de la sonda) en línea recta a la velocidad de avance actual hacia el punto programado. En el modo de alimentación de tiempo inverso, la velocidad de alimentación será tal que todo el movimiento desde el punto actual hasta el punto programado tomara el tiempo especificado. El movimiento se detiene (dentro de los límites de aceleración de la máquina) cuando se alcanza el punto programado, o cuando se produce el cambio solicitado en la entrada de la sonda, lo que ocurra primero.
| Código | Estado objetivo | Orientación del movimiento | Señal de error |
|---|---|---|---|
G38.2 |
Tocado |
Hacia la pieza |
Sí |
G38.3 |
Tocado |
Hacia la pieza |
No |
G38.4 |
Sin tocar |
Desde la pieza |
Sí |
G38.5 |
Sin tocar |
Desde la pieza |
No |
Después de un sondeo exitoso, los parámetros #5061 a #5069 se establecerán en las coordenadas X, Y, Z, A, B, C, U, V, W de la ubicación del punto controlado en el momento en que la sonda cambió de estado (en el sistema de coordenadas de trabajo actual). Después de un sondeo fallido, se establecen en las coordenadas del punto programado. El parámetro #5070 se establece en 1 si la sonda tuvo éxito y 0 si la sonda falló. Si la operación de sondeo falla, G38.2 y G38.4 señalarán un error enviando un mensaje a pantalla si la GUI seleccionada lo admite, y deteniendo la ejecución del programa.
Aquí hay una fórmula de ejemplo para sondear la altura de la herramienta con conversión de un offset Z del sistema de coordenadas local a coordenadas de máquina, la cual está almacenada en la tabla de herramientas. Primero se cancela con G49 la compensación existente de altura de herramienta para evitar incluirla en el cálculo de la altura, y la nueva altura es cargada desde la tabla de herramientas. La posición inicial debe ser lo suficientemente alta por encima de la sonda de altura de herramienta para compensar el uso de G49.
G49
G38.2 Z-100 F100
#<zworkoffset> = [#[5203 + #5220 * 20] + #5213 * #5210]
G10 L1 P#5400 Z#<zworkoffset> (establece nuevo offset de herramienta)
G43
Probe results in #5061 to #5069 are expressed in the current work coordinate system, not in machine coordinates. To convert one, add the offset between the two frames. That offset is the difference between the current position reported in both frames at once: #5021 to #5029 hold the absolute machine position and #5420 to #5428 hold the work position. Because the offset is the same everywhere, it can be read at any later position and still applies to the earlier probe result.
G38.2 Z-100 F100
#<zmachine> = [#5063 + #5023 - #5422]
#5063 is the probed Z in the work frame, and #5023 - #5422 is the machine-to-work Z offset (current machine Z minus current work Z). The same pattern applies to the other axes using their respective parameters. This holds whichever coordinate system, G92/G52 or tool length offset is active, as long as no coordinate-system rotation is in effect.
Un comentario de la forma (PROBEOPEN archivo.txt) abrirá archivo.txt y almacenará en él los 9 números consistentes de coordenada XYZABCUVW de cada sondeo recto exitoso. El archivo debe cerrarse con (PROBECLOSE). Para más información vea la sección comentarios.
Se incluye un archivo de ejemplo smartprobe.ngc (en el directorio de ejemplos) para demostrar el uso de movimientos de sonda para registrar en un archivo las coordenadas de una pieza. El programa smartprobe.ngc podría usarse con ngcgui con cambios mínimos.
Es un error si:
-
el punto actual es el mismo que el punto programado.
-
no se usa palabra de eje
-
la compensación del cortador está habilitada
-
la velocidad de alimentación es cero
-
la sonda ya está en el estado objetivo
26. G40 Compensation Off
-
G40 - apaga la compensación del cortador. Si la compensación de herramienta está encendida, el siguiente movimiento debe ser lineal y más largo que el diámetro de la herramienta. Se puede apagar la compensación cuando ya está desactivada.
; La ubicación actual es X1 después de terminar el movimiento compensado del cortador
G40 (apagar compensación)
G0 X1.6 (movimiento lineal más largo que el diámetro actual de la fresa)
M2 (final del programa)Es un error si:
-
Se programa un movimiento de arco G2/G3 después de un G40.
-
El movimiento lineal después de desactivar la compensación es menor que el diámetro de la herramienta.
27. G41, G42 Cutter Compensation
G41 <D-> (a la izquierda de la ruta programada)
G42 <D-> (a la derecha de la ruta programada)-
D - número de herramienta
La palabra D es opcional; si no hay una palabra D, se utilizará el radio de la herramienta cargada actual (si no hay herramienta cargada y no se proporciona una palabra D, se usará un radio de 0).
Si se proporciona, la palabra D es el número de herramienta a utilizar. Esto normalmente será el número de la herramienta en el husillo (en cuyo caso la palabra D es redundante y no necesita ser suministrada), pero puede ser cualquier número de herramienta válido.
|
Note
|
G41/G42 D0 es un poco especial. Su comportamiento es diferente en máquinas de cambio de herramientas aleatorio y no aleatorio (vea la sección Cambio de herramienta). En no aleatorio, G41/G42 D0 aplica el Offset de longitud de herramienta (TLO) de la herramienta actualmente en el husillo, o un TLO de 0 si no hay herramienta en el husillo. En máquinas de cambio de herramienta aleatorio, G41/G42 D0 aplica el TLO de la herramienta T0 definida en el archivo de tabla de herramientas (o causa un error si T0 no está definido en la tabla de herramientas). |
Para iniciar la compensación del cortador a la izquierda del perfil de la pieza, use G41. G41 inicia la compensación del cortador a la izquierda de la línea programada visto desde el extremo positivo del eje perpendicular al plano.
Para iniciar la compensación del cortador a la derecha del perfil de la pieza, use G42. G42 inicia la compensación del cortador a la derecha de la línea programada vista desde el extremo positivo del eje perpendicular al plano.
El movimiento de entrada debe ser al menos tan largo como el radio de la herramienta y puede ser un movimiento rápido.
La compensación del cortador se puede realizar si el plano XY o el plano XZ está activo.
Los comandos de usuario M100-M199 están permitidos cuando la compensación de cortador está activada.
El comportamiento del centro de mecanizado cuando la compensación del cortador está activada se describe en la sección Compensación de cortador junto con ejemplos de código.
Es un error si:
-
El número D no es un número de herramienta válido o 0.
-
El plano YZ está activo.
-
Se ordena que la compensación del cortador se active cuando ya está activada.
28. G41.1, G42.1 Dynamic Cutter Compensation
G41.1 D- <L-> (a la izquierda de la ruta programada)
G42.1 D- <L-> (a la derecha de la ruta programada)-
D - diámetro del cortador
-
L - orientación de herramienta (ver orientación de herramienta de torno)
G41.1 y G42.1 funcionan igual que G41 y G42 con la capacidad adicional de poder programar el diámetro de la herramienta. La palabra L es predeterminada a 0 si no se especifica.
Es un error si:
-
El plano YZ está activo.
-
El número L no está en el rango de 0 a 9 inclusive.
-
El número L se usa cuando el plano XZ no está activo.
-
Se ordena que la compensación del cortador se active cuando ya está activada.
29. G43 Tool Length Offset
G43 <H->-
H - número de herramienta (opcional)
-
G43 - permite la compensación de la longitud de la herramienta. G43 cambia los movimientos subsecuentes compensando las coordenadas de eje con la longitud del offset. G43 no causa ningún movimiento. La próxima vez que se mueva un eje compensado, el punto final de ese eje será la ubicación compensada.
G43 sin una palabra H usa la herramienta cargada actualmente desde el último Tn M6.
G43 Hn usa el offset de la herramienta n.
The tool length compensation values actually applied to motion are stored in the numbered parameters 5081-5089. The numbered parameters 5401-5409 instead hold the loaded tool’s stored offset, refreshed on tool change (M6) and G10 L1/L10/L11.
|
Note
|
G43 H0 es un poco especial. Su comportamiento es diferente en máquinas de cambio de herramientas aleatorio y máquinas de cambio no aleatorio (ver la sección Cambiadores de herramientas). En máquinas de cambiador de herramientas no aleatorio, G43 H0 aplica el TLO de la herramienta actualmente en el husillo, o un TLO de 0 si no hay herramienta. En máquinas con cambiador de herramientas aleatorio, G43 H0 aplica el TLO de la herramienta T0 definida en la tabla de herramientas (o causa un error si T0 no está definido en la tabla). |
G43 H1 (establecer compensaciones de herramienta utilizando los valores de la herramienta 1 en la tabla de herramientas)Es un error si:
-
el número H no es un entero, o
-
el número H es negativo, o
-
el número H no es un número de herramienta válido (aunque tenga en cuenta que 0 es un número válido de herramienta en máquinas no aleatorias y significa "la herramienta actualmente en el husillo")
30. G43.1 Dynamic Tool Length Offset
G43.1 ejes-
G43.1 ejes - modifica los movimientos siguientes reemplazando los offsets actuales de ejes. G43.1 no causa ningún movimiento. La próxima vez un eje compensado se mueva, el punto final de ese eje será la ubicación compensada.
G90 (establece modo absoluto)
T1 M6 G43 (carga herramienta 1 y compensaciones de longitud de herramienta, Z está en 0 máquina y DRO muestra Z1.500)
G43.1 Z0.250 (reemplaza la compensación de la herramienta actual con 0.250, DRO ahora muestra Z1.250)
M2 (final del programa)Es un error si:
-
el movimiento se ordena en la misma línea que G43.1
|
Note
|
G43.1 no escribe en la tabla de herramientas. |
31. G43.2 Apply additional Tool Length Offset
G43.2 H- o ejes--
H - número de herramienta
-
G43.2 Hn - aplica una compensación de herramienta adicional simultánea a los movimientos subsecuentes agregando la(s) compensación(es) a la herramienta n.
-
G43.2 ejes - aplica una compensación de herramienta adicional simultánea a los movimientos subsecuentes agregando el(los) valor(es) a cualquier palabra de eje.
G90 (establece modo absoluto)
T1 M6 (carga herramienta 1)
G43 (o G43 H1 - reemplaza todas las compensaciones de herramienta con el offset de T1)
G43.2 H10 (también agrega en el offset de herramienta de T10)
M2 (final del programa)G90 (establece modo absoluto)
T1 M6 (carga herramienta 1)
G43 (o G43 H1 - reemplaza todas las compensaciones de herramienta con el offset de T1)
G43.2 X0.01 Z0.02 (también agrega 0.01 en el offset x y 0.02 en el offset z)
M2 (final del programa)Puedes sumar un número arbitrario de compensaciones llamando a G43.2 más veces. No hay suposiciones integradas sobre qué números son compensaciones de geometría y cuales son compensaciones de desgaste, o que solo debas tener una de cada una.
Al igual que los otros comandos G43, G43.2 no causa ningún movimiento. La próxima vez que un eje compensado se mueva, el punto final de ese eje será la ubicación compensada.
Es un error si:
-
H no está especificado y no se especifican offsets de eje.
-
H está especificado y el número de herramienta dado no existe en la tabla de herramientas.
-
Se especifica H y también se especifican los ejes.
|
Note
|
G43.2 no escribe en la tabla de herramientas. |
32. G49 Cancel Tool Length Compensation
-
G49 - cancela la compensación de longitud de herramienta
Está bien programar usando el mismo offset que ya está en uso. También es correcto programar sin compensación de longitud de herramienta si no se está utilizando ninguna.
33. G52 Local Coordinate System Offset
G52 ejesG52 se utiliza en un programa de pieza como un "desplazamiento del sistema de coordenadas local" temporal dentro del sistema de coordenadas de la pieza de trabajo. Para más información sobre `G92`y `G52`y cómo interactúan consultar la sección Desplazamientos locales y globales .
34. G53 Move in Machine Coordinates
G53 ejesPara moverse en el sistema de coordenadas de máquina, programe G53 en la misma línea que un movimiento lineal. G53 no es modal y debe ser programado en cada línea. G0 o G1 no tienen que ser programados en la misma línea si uno está actualmente activo.
Por ejemplo, G53 G0 X0 Y0 Z0 moverá los ejes a la posición casa incluso si el sistema de coordenadas actualmente seleccionado tiene desplazamientos en efecto.
G53 G0 X0 Y0 Z0 (movimiento lineal rápido al origen de máquina)
G53 X2 (movimiento lineal rápido a coordenada absoluta X2)
Consulte la sección G0 para obtener más información.
Es un error si:
-
G53 se usa sin que G0 o G1 estén activos,
-
o G53 se usa mientras la compensación del cortador está activada.
35. G54-G59.3 Select Coordinate System
-
G54 - select coordinate system 1
-
G55 - select coordinate system 2
-
G56 - select coordinate system 3
-
G57 - select coordinate system 4
-
G58 - select coordinate system 5
-
G59 - select coordinate system 6
-
G59.1 - select coordinate system 7
-
G59.2 - select coordinate system 8
-
G59.3 - select coordinate system 9
Los sistemas de coordenadas almacenan los valores del eje y el ángulo de rotación XY alrededor del eje Z en los parámetros que se muestran en la siguiente tabla.
| Selección | SC | X | Y | Z | A | B | C | U | V | W | R |
|---|---|---|---|---|---|---|---|---|---|---|---|
G54 |
1 |
5221 |
5222 |
5223 |
5224 |
5225 |
5226 |
5227 |
5228 |
5229 |
5230 |
G55 |
2 |
5241 |
5242 |
5243 |
5244 |
5245 |
5246 |
5247 |
5248 |
5249 |
5250 |
G56 |
3 |
5261 |
5262 |
5263 |
5264 |
5265 |
5266 |
5267 |
5268 |
5269 |
5270 |
G57 |
4 |
5281 |
5282 |
5283 |
5284 |
5285 |
5286 |
5287 |
5288 |
5289 |
5290 |
G58 |
5 |
5301 |
5302 |
5303 |
5304 |
5305 |
5306 |
5307 |
5308 |
5309 |
5310 |
G59 |
6 |
5321 |
5322 |
5323 |
5324 |
5325 |
5326 |
5327 |
5328 |
5329 |
5330 |
G59.1 |
7 |
5341 |
5342 |
5343 |
5344 |
5345 |
5346 |
5347 |
5348 |
5349 |
5350 |
G59.2 |
8 |
5361 |
5362 |
5363 |
5364 |
5365 |
5366 |
5367 |
5368 |
5369 |
5370 |
G59.3 |
9 |
5381 |
5382 |
5383 |
5384 |
5385 |
5386 |
5387 |
5388 |
5389 |
5390 |
Es un error si:
-
La selección de un sistema de coordenadas se utiliza mientras la compensación del cortador está activada.
Consulte la sección Sistema de coordenadas para obtener una descripción general de los sistemas de coordenadas.
36. G61 Exact Path Mode
-
G61 - Modo de ruta exacta, movimiento exactamente como se programó. Los movimientos se ralentizarán o detendran según sea necesario para llegar a cada punto programado. Si dos movimientos secuenciales son exactamente co-lineales, no se detendrá.
37. G61.1 Exact Stop Mode
-
G61.1 - Modo de parada exacta, el movimiento se detendrá al final de cada segmento programado.
38. G64 Path Blending
G64 <P- <Q-> <R->>-
P - tolerancia de mezcla de movimiento
-
Q - tolerancia naive cam
-
R - trajectory planner selection and cornering aggressiveness (this fork only)
-
G64 - la mejor velocidad posible. Sin P (o un valor predeterminado en RS274NGC) significa mantener la mejor velocidad posible, sin importar qué tan lejos del punto programado termines.
-
G64 P- - Mezcla entre la mejor velocidad y tolerancia de desviación
-
G64 P- <Q- > - mezcla con tolerancia. Es una forma de ajustar tu sistema para obtener el mejor compromiso entre velocidad y precisión. La tolerancia P- significa que la ruta real no se apartará más de P- del punto final programado. La velocidad se reducirá si es necesario para mantener la ruta. Si asignas a Q un valor distinto de cero se enciende el detector Naive CAM: cuando hay una serie de movimientos de alimentación lineal XYZ a la misma velocidad de alimentación que están a menos de Q- lejos de ser colineales, se colapsan en un movimiento lineal único. En movimientos G2/G3 en el plano G17 (XY) cuando la desviación máxima de un arco desde una línea recta es menor que la tolerancia G64 P-, el arco se divide en dos líneas (desde el inicio del arco hasta punto medio, y desde el punto medio hasta el final). Esas líneas están sujetas al algoritmo naive cam para líneas. Por lo tanto, los casos de línea-arco, arco-arco y arco-línea, así como el de línea-línea se benefician del detector Naive CAM. Esto mejora el rendimiento de contorneado al simplificar la ruta. Está bien programar para el modo que ya está activo. Ver también la sección Control de trayectoria para más información sobre estos modos. Si Q no se especifica, tendrá el mismo comportamiento que antes y usará el valor de P-. Establecer Q en cero desactivará el detector Naive CAM.
38.1. G64 R: planner selection
The optional R word selects the trajectory planner and its cornering aggressiveness in one modal dial:
-
R omitted - the planner is left exactly as it was (modal).
-
R0 (or negative) - trapezoidal planner: acceleration is bounded but can step instantly (jerk is not limited).
-
R0.1 .. R1.0 - jerk-limited (S-curve) planner. The value sets the cornering aggressiveness as the fraction of the jerk-feasible corner speed that the look-ahead may use: R1.0 is full corner speed, lower values corner more gently (R0.5 matches the initial S-curve release). Values outside 0.1..1.0 are clamped.
The program only requests trapezoidal or smooth; which smooth planner implements the request is machine configuration ([TRAJ]SMOOTH_PLANNER), so part programs remain valid when the machine’s planner implementation changes.
|
Note
|
R0 to R0.1 is a regime flip, not the gentle end of a gradient: the trapezoidal planner is the jerk-unlimited, most aggressive setting, while R0.1 is the gentlest (jerk-limited and slowest through corners). Within R0.1..R1.0 the motion is equally smooth in the jerk sense; only the corner speed changes. |
Behavior details:
-
A planner switch requested while queued motion remains is latched and applied automatically once no queued motion is left; a message informs the operator and motion is never aborted. The request persists until applied or superseded. Set G64 … R in the program preamble, where the switch is instant.
-
If the machine has no smooth planner available (SMOOTH_PLANNER = 0 or no usable jerk limit configured), R > 0 is refused with an operator error instead of being silently ignored.
-
The R word cannot be used on a line that also contains M19 (the R meanings would be ambiguous); this is an error.
Es una buena idea incluir una especificación de control de ruta en el preámbulo de cada archivo de código G.
Es un error si:
-
The path control mode is changed (G61, G61.1 or G64) while cutter radius compensation is active.
G64 P0.015 Q0.015 (establece la ruta siguiendo estar dentro de 0.015 de la ruta real)Los valores de P- y Q- se eligen pequeños. Normalmente más pequeños que la precisión de la máquina o la precisión de piezas fabricadas comúnmente. Abajo hay ejemplos con valores extremos de P- y Q- para entender la función de G64.
G64 (sin valores P- y Q-)
G64 P0.015 Q6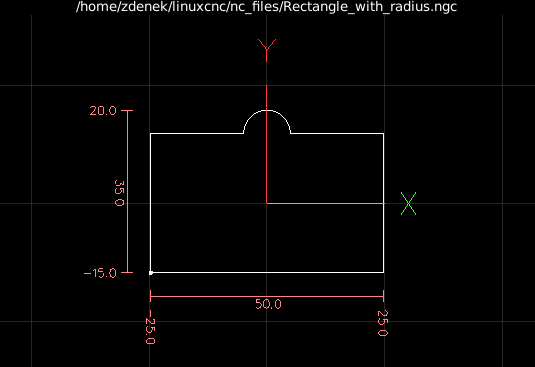

G64 P0.015 Q2
39. G70 Lathe finishing cycle
G70 Q- <X-> <Z-> <D-> <E-> <P->-
Q - El número de subrutina.
-
X - La posición X inicial, predeterminada a la posición inicial.
-
Z - La posición Z inicial, predeterminada a la posición inicial.
-
D - La distancia inicial del perfil, predeterminada a 0.
-
E - La distancia final del perfil, predeterminada a 0.
-
P - El número de pases a usar, predeterminado a 1.
El ciclo G70 está diseñado para usarse después de la forma del perfil dado en la subrutina con el número Q se ha cortado con G71 o G72.
-
Movimiento preliminar.
-
Si se usan Z o X, se ha hecho un movimiento rápido a esa posición. Esta posición también se usa entre cada pasada de acabado.
-
Entonces un movimiento rápido al inicio del perfil es ejecutado.
-
La ruta dada en Q- se sigue usando los comandos G1 y G2, G3 Arc Move.
-
Si se requiere un próximo pase, hay otro rápido a la ubicación intermedia, antes de realizar un rápido al inicio del perfil.
-
Después de la pasada final, la herramienta se deja al final del perfil incluyendo E-.
-
-
Pases múltiples. La distancia entre el pase y el perfil final es (pase-1)*(D-E)/P+E. Donde pase es el número de pase y D, E y P son los números D/E/P.
-
La distancia se calcula utilizando la posición inicial del ciclo, con una distancia positiva hacia este punto.
-
Filete y chaflanes en el perfil. Es posible agregar filetes o chaflanes en el perfil, vea G71 G72 Lathe roughing cycles para más detalles.
Es un error si:
-
No hay una subrutina definida con el número dado en Q.
-
La ruta dada en el perfil no es monótona en Z o X.
-
G17 - G19.1 Plane Select no se ha utilizado para seleccionar el plano ZX.
40. G71 G72 Lathe roughing cycles
|
Note
|
Los ciclos G71 y G72 son actualmente un tanto frágiles. Por ejemplo vea el issue #2939. |
G71   Q- <X-> <Z-> <D-> <I-> <R->
G71.1 Q- <X-> <Z-> <D-> <I-> <R->
G71.2 Q- <X-> <Z-> <D-> <I-> <R->
G72   Q- <X-> <Z-> <D-> <I-> <R->
G72.1 Q- <X-> <Z-> <D-> <I-> <R->
G72.2 Q- <X-> <Z-> <D-> <I-> <R->-
Q - El número de subrutina.
-
X - La posición X inicial, predeterminada a la posición inicial.
-
Z - La posición Z inicial, predeterminada a la posición inicial.
-
D - La distancia restante al perfil, predeterminado a 0.
-
I - El incremento de corte, predeterminado a 1.
-
R - La distancia de retracción, predeterminado a 0.5.
El ciclo G71/G72 está diseñado para cortar en bruto un perfil en un torno. Los ciclos G71 remueven capas del material mientras atraviesan en la dirección Z. Los ciclos G72 remueven material mientras atraviesan el eje X, el llamado ciclo de refrentado. La dirección de viaje es la misma que en el camino dado en la subrutina. Para el ciclo G71, la coordenada Z debe cambiar monótonamente, para el G72 esto es necesario para el eje X.
El perfil se da en una subrutina con número Q-. Esta subrutina puede contener comandos de movimiento G0, G1, G2 y G3. Todos los otros comandos son ignorados, incluyendo los ajustes de alimentación y velocidad. Los comandos G0 Rapid Move son interpretados como comandos G1. Cada comando de movimiento también puede incluir un número A- o C- opcional. Si se agrega el número A- un filete con el radio dado por A se insertará en el punto final de ese movimiento, si este radio es demasiado grande, el algoritmo fallará con un error de ruta no-monótona. También es posible usar el número C-, que permite un insertar un chaflán. Este chaflán tiene los mismos puntos finales que tendría un filete de la misma dimensión, pero se inserta una línea recta en lugar de un arco.
Cuando está en modo absoluto, U (para X) y W (para Z) pueden usarse como desplazamientos incrementales.
Los ciclos G7x.1 no cortan cavidades. Los ciclos G7x.2 solo cortan después de la primer cavidad y continúan donde se detuvo G7x.1. Es recomendable dejar algo de material adicional para cortar antes del ciclo G7x.2, por lo que si G7x.1 usó un D1.0, el G7x.2 puede usar D0.5 y se removerán 0.5mm mientras se mueve de una cavidad a la siguiente.
Los ciclos G7x normales cortan todo el perfil en un ciclo.
-
Movimiento preliminar.
-
Si se usan Z o X, se realiza un movimiento rápido a esa posición.
-
Después de cortar el perfil, la herramienta se detiene al final del perfil, incluida la distancia especificada en D.
-
-
El número D se usa para mantener una distancia desde el perfil final, para permitir que quede material para el acabado.
Es un error si:
-
No hay una subrutina definida con el número dado en Q.
-
La ruta dada en el perfil no es monótona en Z o X.
-
G17 - G19.1 Plane Select no se ha utilizado para seleccionar el plano ZX.
-
G41, G42 Cutter Compensation está activo.
41. G73 Drilling Cycle with Chip Breaking
G73 X- Y- Z- R- Q- D- <L->-
R - posición de retracción a lo largo del eje Z.
-
Q - incremento delta a lo largo del eje Z.
-
L - repetir
El ciclo G73 es taladrar o fresar con rotura de viruta. Este ciclo toma un número Q que representa un incremento delta a lo largo del eje Z. Se puede especificar holgura de picoteo con el número opcional D.
-
Movimiento preliminar.
-
Si la posición Z actual está por debajo de la posición R, el eje Z hace un movimiento rápido a la posición R.
-
Moverse a las coordenadas X Y
-
-
Mueve solo el eje Z a la velocidad de alimentación actual hacia abajo la cantidad delta o hacia la posición Z, lo que sea menos profundo.
-
Rápido arriba ya sea el valor D, la G73_PECK_CLEARANCE especificada en el archivo INI o el predeterminado de .010" / 0.254 mm.
-
Repite los pasos 2 y 3 hasta alcanzar la posición Z en el paso 2.
-
El eje Z hace un movimiento rápido a la posición R.
Es un error si:
-
el número Q es negativo o cero.
-
el número R no está especificado
42. G74 Left-hand Tapping Cycle with Dwell
G74 (X- Y- Z-) o (U- V- W-) R- L- P- $- F--
R- - Posición de retracción a lo largo del eje Z.
-
L- - Usado en modo incremental; número de veces a repetir el ciclo. Ver G81 para ejemplos.
-
P- - Tiempo de espera (segundos).
-
$- - Husillo seleccionado.
-
F- - Velocidad de alimentación (velocidad del husillo multiplicada por la distancia recorrida por revolución (paso de rosca)).
|
Warning
|
G74 no usa movimiento sincronizado. |
El ciclo G74 está diseñado para roscar con mandril flotante y parada en el fondo del agujero.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Deshabilita los ajustes de avance y velocidad.
-
Mueve el eje Z a la velocidad de avance actual a la posición Z.
-
Detiene el husillo seleccionado (elegido por el parámetro $)
-
Inicia la rotación del husillo en sentido horario.
-
Espera P segundos.
-
Mueve el eje Z a la velocidad de avance actual para despejar Z
-
Restaurar ajustes de alimentación y velocidad al estado anterior
La longitud de la pausa se especifica mediante una palabra P- en el bloque G74. La velocidad de alimentación F- es velocidad del husillo multiplicada por distancia por revolución (paso de rosca). En el ejemplo, el S100 con un paso de 1.25MM por revolución da un avance de F125.
43. G76 Threading Cycle
G76 P- Z- I- J- R- K- Q- H- E- L- $-
-
Línea guía - Una línea a través de la posición X inicial paralela a Z.
-
P- - El paso de rosca en distancia por revolución.
-
Z- - La posición final de los hilos. Al final del ciclo la herramienta estará en esta posición Z.
|
Note
|
Cuando G7 Modo de diámetro de torno está en vigor, los valores para I, J y K son mediciones de diámetro. Cuando G8 Modo de radio de torno está en vigor, los valores de I, J y K son medidas de radio. |
-
I- - Offset de la cresta de hilo desde la línea guía. Valores negativos de I son hilos externos, y valores positivos de I son hilos internos. Generalmente, el material se ha convertido a este tamaño antes del ciclo G76.
-
J- - Un valor positivo que especifica la profundidad de corte inicial. El primer corte de roscado será J más allá de la posición de cresta de hilo.
-
K- - Un valor positivo que especifica la profundidad total del hilo. El corte de final de roscado será K más allá de la posición de cresta de hilo.
Configuraciones opcionales
-
$ - - El número de husillo con el que se sincronizará el movimiento (predeterminado 0). Por ejemplo, si está programado $1, entonces el movimiento comenzará en el reinicio de
spindle.1.index-enabley procede en sincronía con el valor despindle.1.revs. -
R- - La degresión de profundidad. R1.0 selecciona profundidad constante en sucesivos pases de roscado. R2.0 selecciona área constante. Valores entre 1.0 y 2.0 seleccionan profundidad decreciente pero área creciente. Los valores superiores a 2.0 seleccionan área decreciente. Tenga en cuenta que los valores de degresión innecesariamente altos causarán un gran número de pases. (degresión = un descenso por etapas o pasos.)
|
Warning
|
Valores de degresión innecesariamente altos producirán un número innecesariamente alto de pases. (degresión = un descenso por etapas) |
-
Q- - El ángulo de deslizamiento compuesto es el ángulo (en grados) que describe en qué medida los pases sucesivos deben compensarse a lo largo de la línea guía. Esto se usa para hacer que un lado de la herramienta elimine más material que el otro. Un valor positivo Q hace que el borde de ataque de la herramienta corte más fuerte. Los valores típicos son 29, 29.5 o 30.
-
H- - El número de pases elásticos. Los pases elásticos son pases adicionales a la profundidad total del hilo. Si no se desean pases adicionales programe H0.
Entradas y salidas de rosca pueden programarse cónicas con los valores de E y L.
-
E- - Especifica la distancia a lo largo de la línea guia utilizada para conicidad de la entrada. El ángulo del cono será de modo que el último pase se estrecha hacia la cresta del hilo sobre la distancia especificada con E. E0.2 dará un cono para las primeras/últimas 0.2 unidades de longitud a lo largo del hilo. Para un cono de 45 grados programe E igual que K.
-
L- - Especifica qué extremos del hilo tendran conicidad. Programar L0 para no cono (predeterminado), L1 para el cono de entrada, L2 para el cono de salida o L3 tanto para entradas y salidas cónicas. Las entradas cónicas se detendrán en la línea guia para sincronizar con el pulso de índice y luego moverse a velocidad de alimentación en el comienzo del cono. Sin entrada cónica y la herramienta hará un rápido a la profundidad de corte, luego sincronizará y comenzará el corte.
La herramienta se moverá a las posiciones X y Z iniciales antes de emitir el G76. La posición X es la línea guía y la posición Z es el inicio de los hilos.
La herramienta se detendrá brevemente para la sincronización antes de cada pase de roscado, por lo que se requerirá una ranura de alivio en la entrada a menos que el comienzo del hilo pase el final del material o se use una conicidad de entrada.
A menos que use conicidad de salida, el movimiento de salida no está sincronizado con la velocidad del husillo y será un movimiento rápido. Con un husillo lento, el movimiento de salida puede tomar solo una pequeña fracción de una revolución. Si la velocidad del husillo aumenta después de completar varios pases, los movimientos de salida subsecuentes requerirán una porción mayor de una revolución, lo que resultará en un corte muy pesado durante el movimiento de salida. Esto se puede evitar proporcionando un surco de alivio en la salida, o no cambiando la velocidad del husillo durante el roscado.
La posición final de la herramienta estará al final de la línea guía. Se necesitará un movimiento Z seguro en un hilo interno para sacar la herramienta del agujero.
Es un error si:
-
El plano activo no es el plano ZX.
-
Se especifican otras palabras de eje, como X- o Y-.
-
El valor de degresión R- es menor que 1.0.
-
No se especifican todas las palabras requeridas.
-
P-, J-, K- o H- son negativos.
-
E- es mayor que la mitad de la longitud de la línea guía.
-
The pitch and the spindle speed together ask an axis to move faster than its maximum velocity. See G33 for how the speed is determined in constant surface speed mode.
|
Note
|
The spindle speed override is held for the whole G76 cycle at the value in effect when the cycle starts, capped at 100% because the pitch is checked against the programmed speed. Moving it while the cycle runs has no effect, so every pass cuts at one speed and they stay on the same helix. The previous setting is restored when the cycle ends. To thread at 80% of the programmed speed, set the override before the cycle starts. |
Los pines spindle.N.at-speed y encoder.n.phase-Z para el husillo debe estar conectados en tu archivo HAL antes de que G76 funcione. Vea los pines de husillo en la sección Motion para más información.
El ciclo fijo G76 se basa en el movimiento sincronizado del husillo G33. Para más información ver la Información técnica de G33.
El programa de ejemplo g76.ngc muestra el uso del ciclo fijo G76, y se puede previsualizar y ejecutar en cualquier máquina usando la configuración sim/lathe.ini.
G0 Z-0.5 X0.2
G76 P0.05 Z-1 I-.075 J0.008 K0.045 Q29.5 L2 E0.045
En la figura, la herramienta está en la posición final después de completar el ciclo G76. Puedes ver la ruta de entrada a la derecha desde Q29.5 y la ruta de salida a la izquierda desde la L2 E0.045. Las líneas blancas son los movimientos de corte.

44. G80-G89 Canned Cycles
En esta sección se describen los ciclos fijos G81 a G89 y la detencion de ciclo fijo G80.
Todos los ciclos fijos se realizan con respecto al plano seleccionado actualmente. Se puede seleccionar cualquiera de los nueve planos. A lo largo de esta sección, la mayoría de las descripciones asumen que el plano XY ha sido seleccionado. El comportamiento es análogo si se selecciona otro plano y se deben usar las palabras correctas. Por ejemplo, en el plano G17.1, la acción del ciclo fijo es a lo largo de W, y las ubicaciones o incrementos se dan con U y V. En este caso, sustituya U, V, W por X, Y, Z en las instrucciones a continuación.
Las palabras de eje rotativo no están permitidas en ciclos fijos. Cuando el plano activo es uno de la familia XYZ, las palabras del eje UVW no estan permitidas. Del mismo modo, cuando el plano activo es uno de la familia UVW, las palabras XYZ no están permitidas.
44.1. Palabras comunes
Todos los ciclos fijos usan grupos X, Y, Z o U, V, W dependiendo del plano seleccionado y la palabra R. La posición R (generalmente significa retracción) es a lo largo del eje perpendicular al plano seleccionado actualmente (eje Z para el plano XY, etc.) Algunos ciclos fijos usan argumentos adicionales.
44.2. Palabras pegajosas
Para los ciclos fijos, llamaremos a un número pegajoso si, cuando el mismo ciclo se utiliza en varias líneas de código en una fila; el número debe ser usado la primera vez, pero es opcional en el resto de las líneas. Los números pegajosos mantienen su valor en el resto de las líneas si no son programados explícitamente con valor diferente. El número R siempre es pegajoso.
En el modo de distancia incremental, los números X, Y y R se tratan como incrementos desde la posición actual y Z como un incremento desde la posición del eje Z antes de que tenga lugar el movimiento que involucra a Z. En modo de distancia absoluta, los números X, Y, R y Z son posiciones absolutas en el sistema de coordenadas actual.
44.3. Repetir ciclo
El número L es opcional y representa el número de repeticiones. L=0 no está permitido. Si se utiliza la función de repetición, normalmente se usa en modo de distancia incremental, de modo que la misma secuencia de movimientos se repite en varios lugares igualmente espaciados a lo largo de una línea recta. Cuando L- es mayor que 1 en modo incremental con el plano XY seleccionado, las posiciones X e Y se determinan sumando los números X e Y dados a las posiciones X e Y actuales (en el primera vuelta) o a las posiciones X e Y al final de la vuelta anterior (en las repeticiones). Por lo tanto, si programas L10, obtendrás 10 ciclos. El primer ciclo será la distancia X,Y desde la ubicación original. Las posiciones R y Z no cambian durante la repetición. El número L no es pegajoso. En modo de distancia absoluta, L>1 significa hacer el mismo ciclo en el mismo lugar varias veces. Omitir la palabra L equivale a especificar L=1.
44.4. Modo de retracción
La altura del movimiento de retracción al final de cada repetición (llamada despejar Z en las descripciones abajo) está determinada por la configuración del modo de retracción, ya sea a la posición Z original (si está por encima de la posición R y el modo de retracción es G98, OLD_Z) o, de lo contrario, a la posición R. Consulte la sección G98 G99.
44.5. Canned Cycle Errors
Es un error si:
-
faltan palabras de eje durante un ciclo fijo,
-
se usan juntas palabras de eje de diferentes grupos (XYZ) (UVW),
-
se requiere un número P pero se usa un número P negativo,
-
se utiliza un número L que no evalúa a un entero positivo,
-
se usa movimiento de eje giratorio durante un ciclo fijo,
-
la velocidad de alimentación de tiempo inverso está activa durante un ciclo fijo,
-
o la compensación del cortador está activa durante un ciclo fijo.
Si el plano XY está activo, el número Z es pegajoso y es un error si:
-
falta el número Z y el mismo ciclo fijo no estaba activo,
-
o el número R es menor que el número Z.
Si otros planos están activos, las condiciones de error son análogas a las condiciones XY anteriores.
44.6. Movimientos preliminares e intermedios
El movimiento preliminar es un conjunto de movimientos que es común a todos los ciclos fijos de fresado. Si la posición Z actual está por debajo de la posición R, el eje Z hace un movimiento rápido a la posición R. Esto solo sucede una vez, independientemente del valor de L.
Además, al comienzo del primer ciclo y en cada repetición, se realizan uno o dos de los movimientos siguientes:
-
Un movimiento rápido paralelo al plano XY a la posición XY dada.
-
El eje Z hace un movimiento rápido a la posición R, si no está ya en la posición R.
Si otro plano está activo, los movimientos preliminares y intermedios son análogos.
44.7. ¿Por qué usar un ciclo fijo?
Hay por lo menos dos razones para usar ciclos fijos. La primera es economía de código. Un solo orificio tomaría varias líneas de código para definirlo.
El Ejemplo 1 de G81 demuestra cómo podría usarse un ciclo fijo para producir 8 agujeros con diez líneas de código G dentro del modo de ciclo fijo. El siguiente programa producirá el mismo conjunto de 8 agujeros usando cinco líneas para el ciclo fijo. No sigue exactamente el mismo camino ni perfora en el mismo orden que el ejemplo anterior, pero la economía de escritura de programa de un buen ciclo fijo debería ser obvia.
|
Note
|
Los números de línea no son necesarios, pero ayudan a aclarar estos ejemplos. |
N100 G90 G0 X0 Y0 Z0 (movimiento coordinado a casa)
N110 G1 F10 X0 G4 P0.1
N120 G91 G81 X1 Y0 Z-1 R1 L4 (ciclo fijo de taladrado)
N130 G90 G0 X0 Y1
N140 Z0
N150 G91 G81 X1 Y0 Z-0.5 R1 L4 (ciclo fijo de taladrado)
N160 G80 (apaga ciclo fijo)
N170 M2 (final del programa)
El G98 en la segunda línea de arriba significa que el movimiento de retorno será al valor de Z en la primera línea, ya que es más alto que el valor R especificado.

Este ejemplo demuestra el uso de la palabra L para repetir un conjunto de ciclos de taladrado incrementales para bloques sucesivos de código dentro del mismo modo de movimiento G81. Aquí producimos 12 agujeros usando cinco líneas de código en el modo de movimiento fijo.
N1000 G90 G0 X0 Y0 Z0 (movimiento coordinado a casa)
N1010 G1 F50 X0 G4 P0.1
N1020 G91 G81 X1 Y0 Z-0.5 R1 L4 (ciclo fijo de taladrado)
N1030 X0 Y1 R0 L3 (repetir)
N1040 X-1 Y0 L3 (repetir)
N1050 X0 Y-1 L2 (repetir)
N1060 G80 (apaga ciclo fijo)
N1070 G90 G0 X0 (movimiento rápido a casa)
N1080 Y0
N1090 Z0
N1100 M2 (fin del programa)
La segunda razón para usar un ciclo fijo es que todos producen movimientos preliminares y retornos que se pueden anticipar y controlar independientemente del punto de inicio del ciclo fijo.
45. G80 Cancel Canned Cycle
-
G80 - cancela el movimiento modal de ciclo fijo. G80 es parte del grupo modal 1, así que programar cualquier otro código G del grupo modal 1 también cancela el ciclo fijo.
Es un error si:
-
Se programan palabras de eje cuando G80 está activo.
G90 G81 X1 Y1 Z1.5 R2.8 (ciclo fijo de distancia absoluta)
G80 (desactivar el movimiento del ciclo fijo)
G0 X0 Y0 Z0 (movimiento rápido a home)
El siguiente código produce la misma posición final y el mismo estado de la máquina que el código anterior.
G90 G81 X1 Y1 Z1.5 R2.8 (ciclo fijo de distancia absoluta)
G0 X0 Y0 Z0 (movimiento rápido a coordenadas de casa)
La ventaja del primer conjunto es que, la línea G80 apaga claramente el ciclo fijo G81. Con el primer conjunto de bloques, el programador debe activar de nuevo el movimiento con G0, como se hace en la siguiente línea, o cualquier otra palabra G de modo de movimiento.
Si un ciclo fijo no se apaga con G80 u otra palabra de movimiento, el ciclo fijo intentará repetirse usando el siguiente bloque de código que contenga una palabra X, Y o Z. El siguiente archivo perfora (G81) un conjunto de ocho agujeros como se muestra en lo siguiente.
N100 G90 G0 X0 Y0 Z0 (coordinado a casa)
N110 G1 X0 G4 P0.1
N120 G81 X1 Y0 Z0 R1 (ciclo de taladrado fijo)
N130 X2
N140 X3
N150 X4
N160 Y1 Z0.5
N170 X3
N180 X2
N190 X1
N200 G80 (apagar ciclo fijo)
N210 G0 X0 (movimiento rápido a casa)
N220 Y0
N230 Z0
N240 M2 (final del programa)|
Note
|
Observe el cambio de posición Z después de los primeros cuatro agujeros. Además, este es uno de los pocos lugares donde los números de línea tienen algún valor, ser capaz de señalar a un lector una línea específica de código. |
El uso de G80 en la línea N200 es opcional porque el G0 en la siguiente línea apagará el ciclo G81. Pero usando el G80 como se muestra en el ejemplo 1 proporcionará un ciclo fijo más fácil de leer. Sin él, no es tan obvio que todos los bloques entre N120 y N200 pertenecen al ciclo fijo.
46. G81 Drilling Cycle
G81 (X- Y- Z-) o (U- V- W-) R- L-El ciclo G81 está destinado a taladrado.
El ciclo funciona de la siguiente manera:
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mover el eje Z a la valocidad de avance actual a la posición Z.
-
El eje Z hace un movimiento rápido para despejar Z.

G90 G98 G81 X4 Y5 Z1.5 R2.8Supongamos que la posición actual es (X1, Y2, Z3) y que la línea anterior a NC es interpretada.
Esto requiere el modo de distancia absoluta (G90) y el modo de retracción OLD_Z (G98) y llama al ciclo de perforación G81 que se realiza una vez.
-
El valor X y la posición X es 4.
-
El valor Y y la posición Y es 5.
-
El valor Z y la posición Z es 1.5.
-
El valor R y la Z de despeje son 2.8. OLD_Z es 3.
Se realizan los siguientes movimientos:
-
Un movimiento rápido paralelo al plano XY a (X4, Y5)
-
Un movimiento rápido paralelo al eje Z hacia (Z2.8).
-
Movimiento paralelo al eje Z a la velocidad de alimentación actual a (Z1.5)
-
Un movimiento rápido paralelo al eje Z a (Z3)

G91 G98 G81 X4 Y5 Z-0.6 R1.8 L3Supongamos que la posición actual es (X1, Y2, Z3) y que la línea anterior a NC es interpretada.
Esto requiere el modo de distancia incremental (G91) y el modo de retracción OLD_Z (G98). También exige que el ciclo de taladrado G81 se repita tres veces. El valor X es 4, el valor Y es 5, el valor Z es -0.6 y el valor R es 1.8. La posición X inicial es 5 (=1+4), la Y inicial es 7 (=2+5), la posición Z de despeje es 4.8 (=1.8+3), y la Z es 4.2 (=4.8-0.6). OLD_Z es 3.
El primer movimiento preliminar es un movimiento rápido máximo a lo largo del eje Z para (X1, Y2, Z4.8), ya que OLD_Z < Z de despeje.
La primera repetición consiste en 3 movimientos.
-
Un movimiento rápido paralelo al plano XY a (X5, Y7)
-
Movimiento paralelo al eje Z a velocidad de alimentación hacia (Z4.2)
-
Un movimiento rápido paralelo al eje Z a (X5, Y7, Z4.8)
La segunda repetición consiste en 3 movimientos. La posición X se restablece a 9 (=5+4) y la posición Y a 12 (=7+5).
-
Un movimiento rápido paralelo al plano XY a (X9, Y12, Z4.8)
-
Movimiento paralelo al eje Z a la velocidad de avance a (X9, Y12, Z4.2)
-
Un movimiento rápido paralelo al eje Z a (X9, Y12, Z4.8)
La tercera repetición consiste en 3 movimientos. La posición X se restablece a 13 (=9+4) y la posición Y a 17 (=12+5).
-
Un movimiento rápido paralelo al plano XY a (X13, Y17, Z4.8)
-
Movimiento paralelo al eje Z a la velocidad de avance a (X13, Y17, Z4.2)
-
Un movimiento rápido paralelo al eje Z a (X13, Y17, Z4.8)

G90 G98 G81 X4 Y5 Z1.5 R2.8Ahora supón que ejecutas el primer bloque de código G81 pero desde (X0, Y0, Z0) en lugar de desde (X1, Y2, Z3).
Como OLD_Z está por debajo del valor R, no agrega nada al movimiento, pero dado que el valor inicial de Z es menor que el valor especificado en R, habrá un movimiento inicial Z durante el movimiento preliminar.

Este es un plan de ruta de movimiento para el segundo bloque de código g81.
G91 G98 G81 X4 Y5 Z-0.6 R1.8 L3Como este plan comienza con (X0, Y0, Z0), el intérprete agrega Z0 y R1.8 iniciales y movimientos rápidos a esa ubicación. Después de ese movimiento Z inicial, la función de repetición funciona igual que en el ejemplo 3 con la profundidad Z final de 0.6 por debajo del valor R.

G90 G98 G81 X4 Y5 Z-0.6 R1.8Como este plan comienza con (X0, Y0, Z0), el intérprete agrega Z0 y R1.8 iniciales y movimientos rápidos a esa ubicación como en el Ejemplo 4. Después de ese movimiento Z inicial, se realiza el movimiento rápido a X4 Y5. Entonces la profundidad Z final es 0.6 por debajo del valor R. La función de repetición haría el movimiento Z en la misma ubicación nuevamente.
47. G82 Drilling Cycle, Dwell
G82 (X- Y- Z-) o (U- V- W-) R- L- P-El ciclo G82 está diseñado para perforar con una pausa en el fondo del agujero.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mover el eje Z a la valocidad de avance actual a la posición Z.
-
Espera P segundos.
-
El eje Z hace un movimiento rápido para despejar Z.
El movimiento de un ciclo fijo G82 se parece a G81 con la adición de una pausa en el fondo del movimiento Z. El tiempo de pausa se especifica mediante una palabra P- en el bloque G82.
G90 G82 G98 X4 Y5 Z1.5 R2.8 P2Similar al ejemplo 3 arriba, solo con una espera adicional de 2 segundos en el fondo del agujero.
48. G83 Peck Drilling Cycle
G83 (X- Y- Z-) o (U- V- W-) R- L- Q- D-El ciclo G83 (a menudo llamado perforación por picoteo) está destinado a perforación profunda o fresado con rotura de viruta. Las retracciones en este ciclo despejan el agujero de esquirlas y cortar las virutas largas (que son comunes cuando se perfora aluminio). Este ciclo toma un número Q que representa un incremento delta a lo largo del eje Z. La retracción antes de la profundidad final siempre será en el plano de retracción incluso si G98 está en efecto. La retracción final obedecerá al G98/99 en efecto. G83 funciona igual que G81 con la adición de retracciones durante la operación de perforación. La holgura de picoteo puede especificarse con el número opcional D.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mueve el eje Z a velocidad de avance hacia abajo la cantidad delta o a la posición Z, lo que sea menos profundo.
-
Movimiento rápido de regreso al plano de retracción especificado por la palabra R.
-
Movimiento rápido hacia arriba ya sea el valor D, lo especificado en G83_PECK_CLEARANCE en el archivo INI o el predeterminado de .010" / 0.254 mm.
-
Repite los pasos 2, 3 y 4 hasta alcanzar la posición Z en el paso 2.
-
El eje Z hace un movimiento rápido para despejar Z.
Es un error si:
-
el número Q es negativo o cero.
49. G84 Right-hand Tapping Cycle, Dwell
G84 (X- Y- Z-) o (U- V- W-) R- L- P- $- F--
R- - Posición de retracción a lo largo del eje Z.
-
L- - Usado en modo incremental; número de veces a repetir el ciclo. Ver G81 para ejemplos.
-
P- - Tiempo de espera (segundos).
-
$- - Husillo seleccionado.
-
F- - Velocidad de alimentación (velocidad del husillo multiplicada por la distancia recorrida por revolución (paso de rosca)).
|
Warning
|
G84 no usa movimiento sincronizado. |
El ciclo G84 está diseñado para roscar con mandril flotante y permanecer en el fondo del agujero.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Deshabilita los ajustes de avance y velocidad.
-
Mueve el eje Z a la velocidad de avance actual a la posición Z.
-
Detiene el husillo seleccionado (elegido por el parámetro $)
-
Inicia la rotación del husillo en sentido antihorario.
-
Espera P segundos.
-
Mueve el eje Z a la velocidad de avance actual para despejar Z
-
Restaurar ajustes de alimentación y velocidad al estado anterior
La longitud de la pausa se especifica mediante una palabra P- en el bloque G84. La velocidad de avance F- es la velocidad del husillo multiplicada por la distancia por revolución (el paso de la rosca). En el ejemplo, S100 con un paso de rosca de 1.25mm por revolución da un avance F125.
50. G85 Boring Cycle, Feed Out
G85 (X- Y- Z-) o (U- V- W-) R- L-El ciclo G85 está diseñado para mandrinar o escariar, pero podría usarse para taladrar o fresar.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mueve el eje Z solo a la velocidad de avance actual hacia la posición Z.
-
Retrae el eje Z a velocidad de avance actual al plano R si es más bajo que la Z inicial.
-
Retrae a la velocidad transversal para despejar Z.
51. G86 Boring Cycle, Spindle Stop, Rapid Move Out
G86 (X- Y- Z-) o (U- V- W-) R- L- P- $-El ciclo G86 está destinado a mandrinado. Este ciclo usa P segundos de parada.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mueve el eje Z solo a la velocidad de avance actual hacia la posición Z.
-
Espera P segundos.
-
Detiene el giro del husillo seleccionado. (Elegido por el parámetro $)
-
El eje Z hace un movimiento rápido para despejar Z.
-
Reinicia el husillo en la dirección en la que iba.
Es un error si:
-
el husillo no gira antes de ejecutar este ciclo.
52. G87 Back Boring Cycle
Este código no está implementado actualmente en LinuxCNC. Se acepta, pero el comportamiento es indefinido.
53. G88 Boring Cycle, Spindle Stop, Manual Out
Este código no está implementado actualmente en LinuxCNC. Se acepta, pero el comportamiento es indefinido.
54. G89 Boring Cycle, Dwell, Feed Out
G89 (X- Y- Z-) o (U- V- W-) R- L- P-El ciclo G89 está destinado a mandrinado. Este ciclo usa un número P que especifica el número de segundos de parada.
-
Movimiento preliminar, como se describe en la sección Movimientos preliminares e intermedios.
-
Mueve el eje Z solo a la velocidad de avance actual hacia la posición Z.
-
Espera P segundos.
-
Retrae el eje Z a velocidad de avance actual para despejar Z.
55. G90, G91 Distance Mode
-
G90 - modo de distancia absoluta. En este modo, los números de eje (X, Y, Z, A, B, C, U, V, W) generalmente representan posiciones en términos del sistema coordinado activo. Las excepciones a esta regla se describen explícitamente en la sección G80 G89.
-
G91 - modo de distancia incremental. En este modo, los números de eje generalmente representan incrementos de la coordenada actual.
G90 (establece modo de distancia absoluta)
G0 X2.5 (movimiento rápido a coordenada X2.5 incluyendo cualquier compensación en efecto)G91 (establece modo de distancia incremental)
G0 X2.5 (movimiento rápido de 2.5 desde la posición actual a lo largo del eje X)-
Consulte la sección G0 para obtener más información.
56. G90.1, G91.1 Arc Distance Mode
-
G90.1 - modo de distancia absoluta para offsets I, J y K. Cuando G90.1 está en vigor, I y J deben especificarse con G2/G3 para el plano XY o J y K para el plano XZ o es un error.
-
G91.1 - modo de distancia incremental para offsets I, J y K.
G91.1devuelve I, J y K a su comportamiento predeterminado.
57. G92 Coordinate System Offset
G92 ejes|
Warning
|
Solo usa G92 después de que tu máquina esté posicionada en el punto deseado. |
G92 hace que el punto actual tenga las coordenadas que deseas (sin movimiento), donde las palabras de eje contienen los números de eje que deseas. Todas las palabras de eje son opcionales, pero se debe utilizar al menos una. Si no se usa una palabra de eje para un eje dado, el desplazamiento para ese eje será cero.
Cuando se ejecuta G92, se mueven los orígenes de todos los sistemas de coordenadas. Se mueven de tal manera que el valor del punto controlado actual, en el sistema de coordenadas actualmente activo, se convierte en el valor especificado. Todos los orígenes de sistema de coordenadas (G53-G59.3) se compensan con esta misma distancia.
G92 utiliza los valores almacenados en los parámetros 5211-5219 como los valores de desplazamiento X Y Z A B C U V W para cada eje. Los valores de los parámetros son coordenadas de máquina absolutas en las unidades nativas de máquina como se especificó en el archivo INI. Todos los ejes definidos en el archivo INI serán desplazados cuando G92 esté activo. Si no se ingresó un eje después del G92, el offset de ese eje será cero.
Por ejemplo, suponiendo que el punto actual está en X=4 y no hay ningún desplazamiento G92 activo. Luego se programa G92 X7. Esto mueve todos los orígenes -3 en X, lo que hace que el punto actual se convierta en X=7. Este -3 se guarda en el parámetro 5211.
Estar en modo de distancia incremental (G91 en lugar de G90) no tiene ningún efecto sobre la acción de G92.
Las compensaciones G92 pueden estar vigentes cuando se llama a G92. Si este es el caso, el desplazamiento se reemplaza con uno nuevo que hace que el punto actual se convierta al valor especificado.
Es un error si se omiten todas las palabras de eje.
LinuxCNC almacena los desplazamientos G92 y los reutiliza en la próxima ejecución de un programa. Para evitar esto, uno puede programar un G92.1 (para borrarlos), o un G92.2 (para quitarlos, pero quedan almacenados).
|
Note
|
El comando G52 también se puede usar para cambiar este desplazamiento; ver la sección Offsets locales y globales para más detalles sobre G92 y G52 y cómo interactúan.
|
Consulte la sección Sistema de coordenadas para obtener una descripción general de los sistemas de coordenadas.
Vea la sección Parámetros para mas información.
58. G92.1, G92.2 Reset G92 Offsets
-
G92.1 - apaga los desplazamientos G92 y restablece parámetros 5211 - 5219 a cero.
-
G92.2 - apaga los desplazamientos G92 pero mantiene parámetros 5211 - 5219 disponibles.
59. G92.3 Restore G92 Offsets
-
G92.3 - establece el desplazamiento
G92a los valores guardados en los parámetros 5211 a 5219
Puedes establecer desplazamientos de eje en un programa y utilizar los mismos desplazamientos en otro programa. Programa G92 en el primer programa. Esto establecerá parámetros 5211 a 5219. No utilices G92.1 en el resto del primer programa. Los valores de los parámetros se guardarán cuando termine el primer el programa y se restauran cuando inicia el segundo. Usa G92.3 cerca del comienzo del segundo programa. Eso restaurará los desplazamientos guardados en el primer programa.
60. G93, G94, G95 Feed Rate Mode
-
G93 - Modo de tiempo inverso. En modo de velocidad de avance de tiempo inverso, la palabra F significa que el movimiento debe completarse en [uno dividido entre el número F] minutos. Por ejemplo, si el número F es 2.0, el movimiento debería ser completado en medio minuto.
Cuando el modo de velocidad de avance de tiempo inverso está activo, debe aparecer una palabra F en cada línea que tenga un movimiento
G1,G2oG3. Si la línea no tieneG1,G2oG3se ignora. Estar en modo de velocidad de avance de tiempo inverso no afecta a movimentos rápidosG0. -
G94 - Modo unidades por minuto. En el modo de alimentación de unidades por minuto, una palabra F significa que el punto controlado debe moverse a un cierto número de pulgadas por minuto, milímetros por minuto o grados por minuto, dependiendo de qué unidades de longitud se utilizan y qué eje o ejes se mueven.
-
G95 - Modo unidades por revolución. En modo de unidades por revolución, una palabra F se interpreta como que el punto controlado debe moverse un cierto número de pulgadas por revolución del husillo, dependiendo de qué unidades de longitud se estén utilizando y cuál(es) eje(s) se mueve(n).
G95no es adecuado para roscar, useG33oG76.G95requiere que se conectespindle.N.speed-in. El husillo real con el que se sincroniza la alimentacion se elige con el parámetro$.
Es un error si:
-
El modo de alimentación de tiempo inverso está activo y una línea con
G1,G2oG3(explícita o implícitamente) no tiene una palabra F. -
No se especifica una nueva velocidad de alimentación después de cambiar a
G94oG95
61. G96, G97 Spindle Control Mode
G96 <D-> S- <$-> (Modo de velocidad de superficie constante)
G97 S- <$-> (Modo RPM)-
D - maximum rotation speed (RPM), optional. Without D the spindle speed in CSS mode is not limited by the interpreter.
-
S - velocidad del husillo
-
$ - el husillo cuya velocidad se variará, opcional.
-
G96 S- <D→ - selecciona la velocidad superficial constante de S:
-
En pies por minuto si
G20está en vigor, -
o metros por minuto si
G21está en vigor.
-
-
Al usar G96, asegurarse de que X0 en el sistema de coordenadas actual (incluidos desplazamientos y longitudes de herramienta) es el centro de rotación o LinuxCNC no proporcionará la velocidad de superficie deseada. G96 no se ve afectado por el modo de radio o diámetro.
Para lograr el modo CSS en los husillos seleccionados, ejecute comandos G96 sucesivos para cada husillo antes de emitir M3.
-
G97 selecciona el modo RPM.
G96 D2500 S250 (establece VSC con rpm máximo de 2500 y una velocidad de superficie de 250)Es un error si:
-
S no se especifica con G96
62. G98, G99 Canned Cycle Return Level
Cuando el husillo es retraído durante ciclos fijos, hay dos opciones a elegir para la manera de hacerlo:
-
G98 - retrocede a la posición en la que se encontraba el eje justo antes de iniciar una serie de uno o más ciclos fijo contiguos.
-
G99 - retrocede a la posición especificada por la palabra R del ciclo fijo.
Programe un G98 y el ciclo fijo usará la posición Z anterior al ciclo fijo como la posición de retorno Z si es más alto que el valor R especificado en el ciclo. Si es menor, se usará el valor R. La palabra R tiene diferentes significados en modo de distancia absoluta y en modo de distancia incremental.
G0 X1 Y2 Z3
G90 G98 G81 X4 Y5 Z-0.6 R1.8 F10
G98 en la segunda línea significa que el movimiento de retorno será al valor de Z en la primera línea, porque es mayor que el valor R especificado.
El plano inicial (G98) se restablece cada vez que se abandona el modo de movimiento de ciclo, ya sea explícitamente (G80) o implícitamente (cualquier código de movimiento que no sea un ciclo). Cambiar entre modos de ciclo (por ejemplo, G81 a G83) NO restablece el plano inicial. Es posible cambiar entre G98 y G99 durante una serie de ciclos.